← 全部产品
四足机器人
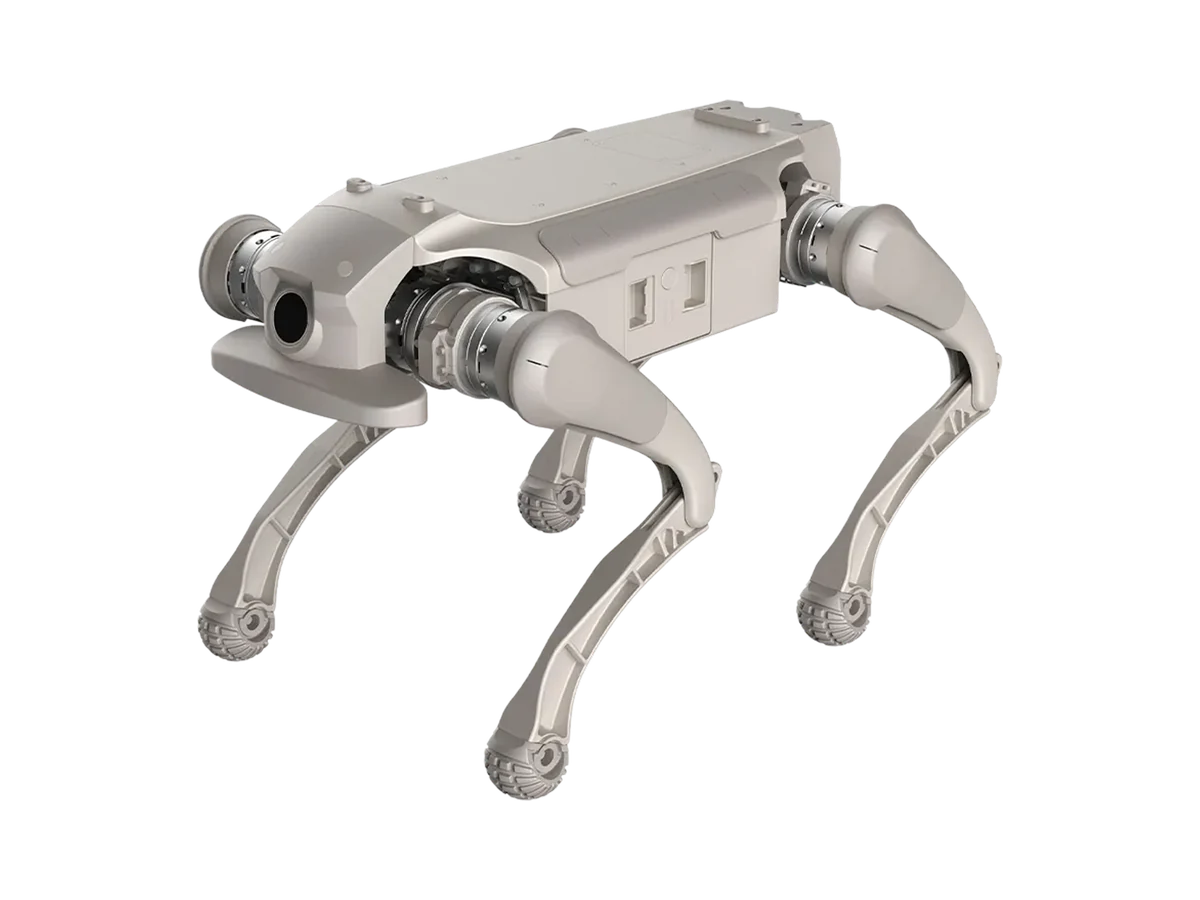
AGIBOT D1 Edu
面向教育和研究的开放式四足机器人平台
非约束性 · 不提供结账
制造商/供应商参考数据,未经独立核实。报价前须确认配置、欧盟合规性、安全集成和区域供货情况。
概览
- 站立尺寸
- 635 × 360 × 420 mm(长 × 宽 × 高)
- 重量(含电池)
- 15.5 kg
- 有效负载
- 5 kg
D1 Edu 采用 D1 Pro 硬件并开放二次开发:支持 SDK、扩展端口和标准动作,适用于大学和实验室开展运动、感知和控制教学。
- 价格
- 可按需提供个性化报价
- 供货情况
- 须针对具体项目确认
亮点
- 二次开发(SDK)——仅 Edu 版本提供
- 扩展端口:Ethernet、2 × USB、2 × 电源、SBUS、UART
- 与 D1 Pro 具有相同的移动能力:3.5 m/s、35 cm 跳跃、16 cm 台阶、后空翻
- 15.5 kg,电池续航 1–2 h,IP54
- 用于感知研究的实时图像传输
规格
| 站立尺寸 | 635 × 360 × 420 mm(长 × 宽 × 高) |
|---|---|
| 重量(含电池) | 15.5 kg |
| 有效负载 | 5 kg |
| 电池 | 4.6 Ah,43.2 V;充电 1 h |
| 电池续航 | 1–2 h;行驶距离 6 km |
| 最高速度 | 3.5 m/s |
| 爬楼梯 | 可连续攀爬 16 cm |
| 垂直跳跃 | 35 cm |
| 关节最大扭矩 | 48 N·m |
| 摄像头 | 1920 × 1080, DFOV 122° |
| 二次开发 | 支持 SDK |
| 扩展端口 | Ethernet、2 × USB、2 × 电源接口、SBUS、UART |
| 防护 | IP54;0–40 °C |
引用来源:AGIBOT D1 Pro/Edu 四足机器人——技术规格表;AGIBOT 产品手册,2026 年 4 月(SDK 注释)。
应用场景
- 研究与开发
- 巡检与安防巡逻