← Alle Produkte
Roboterhände
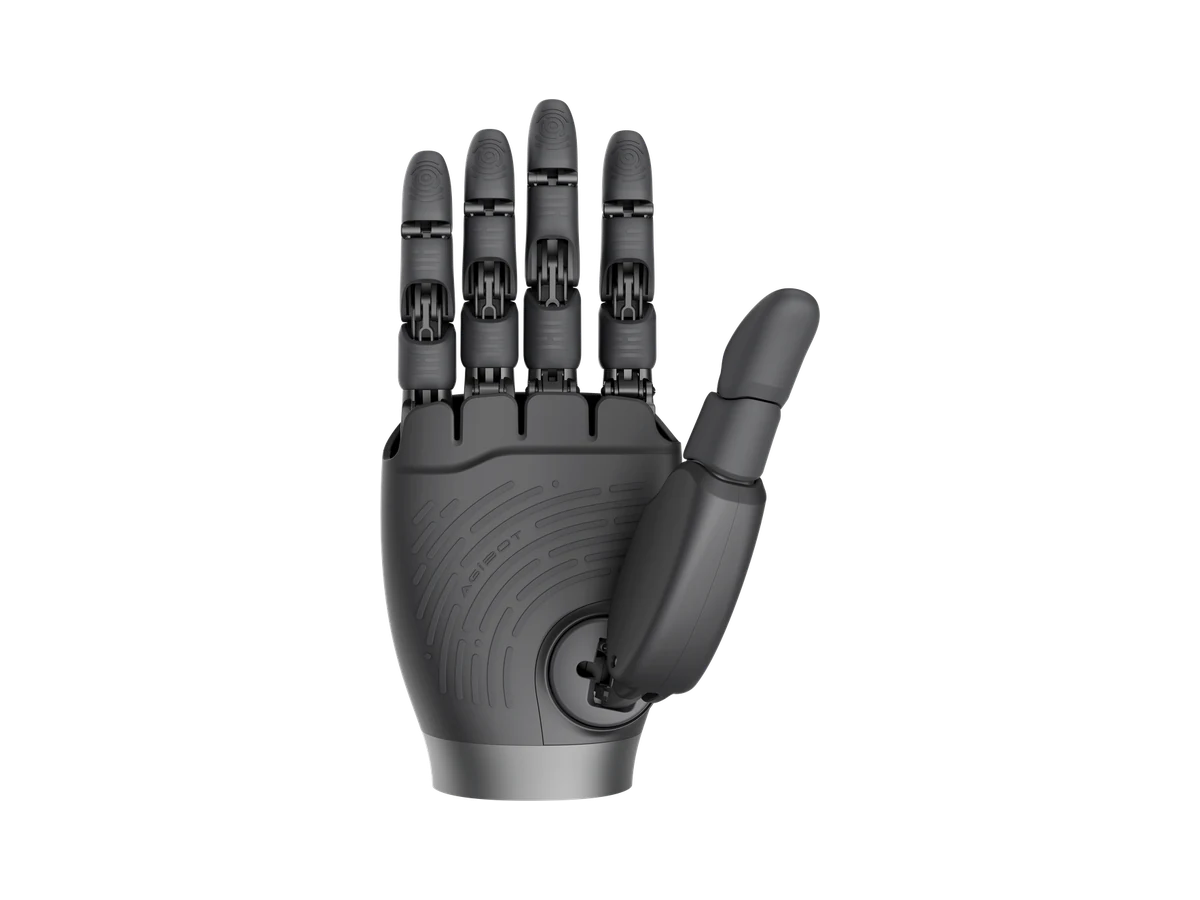
AGIBOT OmniHand
Kompakte Roboterhand mit optionaler Taktilsensorik
Unverbindlich · kein Checkout
Hersteller-/Lieferantenreferenzen, nicht unabhängig verifiziert. Konfiguration, EU-Konformität, sichere Integration und regionale Verfügbarkeit werden vor Angebotserstellung geprüft.
Auf einen Blick
- Freiheitsgrade
- 10 aktiv + 6 passiv
- Gewicht
- Konfigurationsabhängiger Wert wird mit dem Angebot bestätigt
- Abmessungen
- 180 × 85 × 38.5 mm
OmniHand ist eine kompakte Roboterhand mit 10 aktiven und 6 passiven Freiheitsgraden sowie CAN-FD-/RS485-Konnektivität. Gewicht, Tastsensor-Konfiguration und Roboterkompatibilität werden für die gewählte Variante bestätigt.
- Preis
- Individuelles Angebot auf Anfrage
- Verfügbarkeit
- Projektbezogene Bestätigung erforderlich
Highlights
- Kompakte Bauweise; Kompatibilität abhängig von Robotermodell und gewählter Variante
- Menschenähnliche Gesteninteraktion inklusive Berührung am Handrücken
- Optionale Taktilsensorik; Sensorzahl und Sicherheitsanforderungen werden je Konfiguration bestätigt
- CAN-FD-/RS485-Schnittstelle
Technische Daten
Konfigurationshinweis: Gewicht und Anzahl der Tastsensorpunkte unterscheiden sich zwischen Referenzunterlagen und Konfigurationen. Diese Werte werden erst nach Bestätigung der genauen Variante und Optionen genannt.
| Freiheitsgrade | 10 aktiv + 6 passiv |
|---|---|
| Gewicht | Konfigurationsabhängiger Wert wird mit dem Angebot bestätigt |
| Abmessungen | 180 × 85 × 38.5 mm |
| Tragfähigkeit | Greifkraft mit fünf Fingern ≥ 5 kg |
| Sensorarray | Konfigurationsabhängiger Wert wird mit dem Angebot bestätigt |
| Kraftsensorik | Fingerspitzen, Handfläche und Handrücken: 1D-Kraft |
| Array-Auflösung | 0.1 N (mit taktiler Option) |
| Schnittstelle | CAN-FD / RS485 |
Genannte Quelle: AGIBOT Produktbroschüre April 2026 (Seite OmniHand); AGIBOT-Store-Eintrag.
Anwendungen
- Empfang & Führungen
- Forschung & Entwicklung
- Datenerfassung
Weitere Produkte in dieser Kategorie