← Wszystkie produkty
Zręczne dłonie
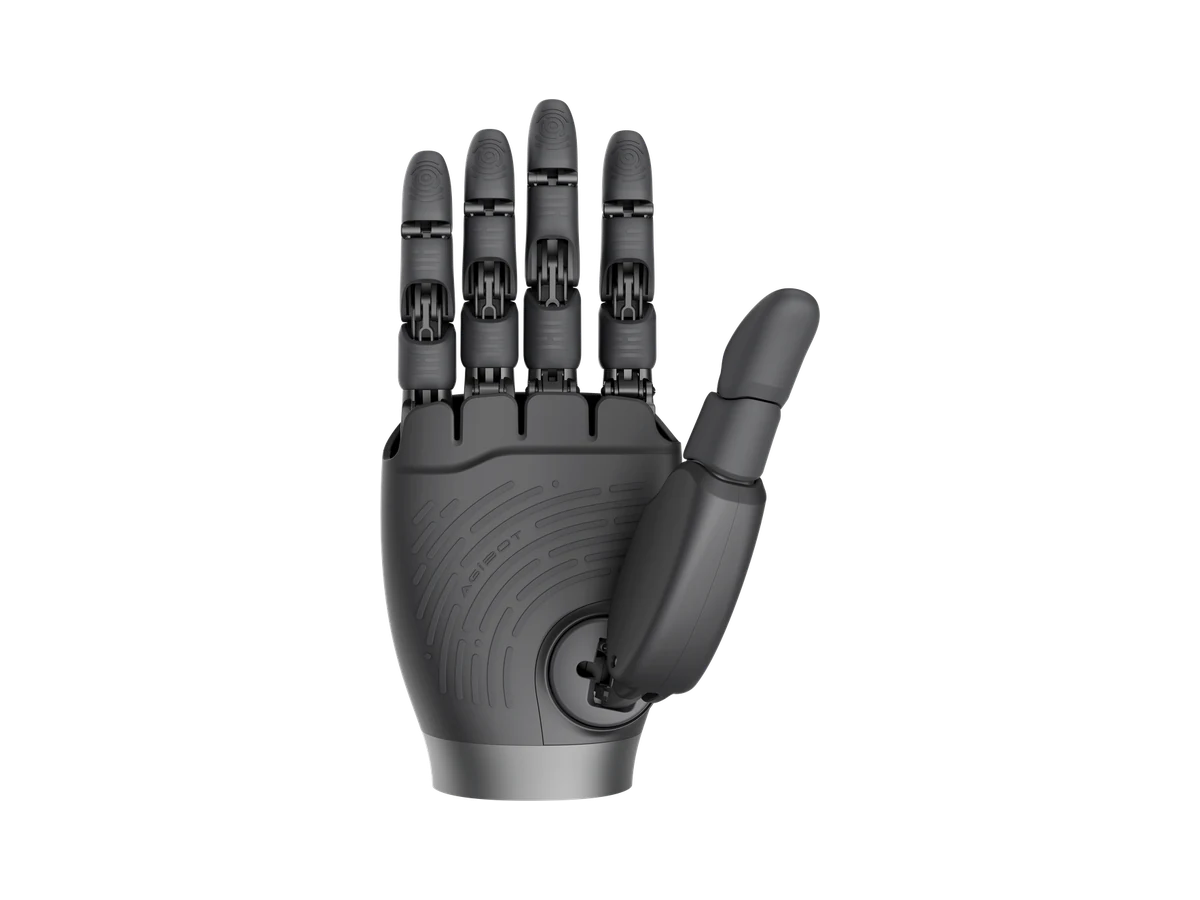
AGIBOT OmniHand
Kompaktowa zręczna dłoń z opcjonalnym czujnikiem dotykowym
Niewiążące · bez finalizacji zakupu
Dane producenta/dostawcy, niezależnie niezweryfikowane. Przed wyceną należy potwierdzić konfigurację, zgodność z wymogami UE, bezpieczną integrację i dostępność regionalną.
W skrócie
- Stopnie swobody
- 10 aktywnych + 6 pasywnych
- Masa
- Wartość zależna od konfiguracji do potwierdzenia w ofercie
- Wymiary
- 180 × 85 × 38.5 mm
OmniHand to kompaktowa zręczna dłoń z 10 aktywnymi i 6 pasywnymi stopniami swobody oraz łącznością CAN-FD / RS485. Masę, konfigurację czujników dotykowych i zgodność z robotem potwierdza się dla wybranego wariantu.
- Cena
- Indywidualna wycena na życzenie
- Dostępność
- Zależna od potwierdzenia dla konkretnego projektu
Najważniejsze cechy
- Kompaktowa konstrukcja; zgodność zależy od modelu robota i wybranego wariantu
- Interakcja za pomocą ludzkich gestów, w tym dotyk grzbietu dłoni
- Opcjonalne czujniki dotykowe; liczbę czujników i wymagania bezpieczeństwa potwierdza się dla każdej konfiguracji
- Interfejs CAN-FD / RS485
Specyfikacje
Informacja o konfiguracji: Dane dotyczące masy i liczby czujników dotykowych różnią się między materiałami referencyjnymi i konfiguracjami. Wartości pominięto do czasu potwierdzenia dokładnego wariantu i opcji.
| Stopnie swobody | 10 aktywnych + 6 pasywnych |
|---|---|
| Masa | Wartość zależna od konfiguracji do potwierdzenia w ofercie |
| Wymiary | 180 × 85 × 38.5 mm |
| Udźwig | Siła chwytu pięciu palców ≥ 5 kg |
| Czujniki matrycowe | Wartość zależna od konfiguracji do potwierdzenia w ofercie |
| Percepcja siły | Opuszki palców, dłoń i grzbiet dłoni: siła 1D |
| Rozdzielczość matrycy | 0.1 N (z opcją czujników dotykowych) |
| Interfejs | CAN-FD / RS485 |
Źródło: Broszura produktu AGIBOT, kwiecień 2026 (strona OmniHand); oferta sklepu AGIBOT.
Zastosowania
- Recepcja i oprowadzanie
- Badania i rozwój
- Gromadzenie danych
Więcej produktów w tej kategorii